湖南长沙架桥机厂家 高铁架桥机激光雷达防碰撞盲区分析
来源:河南豫哲路桥工程有限公司 发表日期:2026-05-14
在客运专线架桥作业中,激光雷达是架桥机前后车防碰撞的 “眼睛”,默默守护着作业安全,实时监测前后车之间的距离,一旦达到安全阈值就会发出报警,避免碰撞事故发生。但实际作业中,激光雷达难免存在监测盲区,这些盲区看似微小,却可能成为安全隐患,影响作业安全。深入分析这些盲区的形成原因、具体表现,才能针对性规避风险,让激光雷达真正发挥防护作用,保障架桥作业平稳推进。
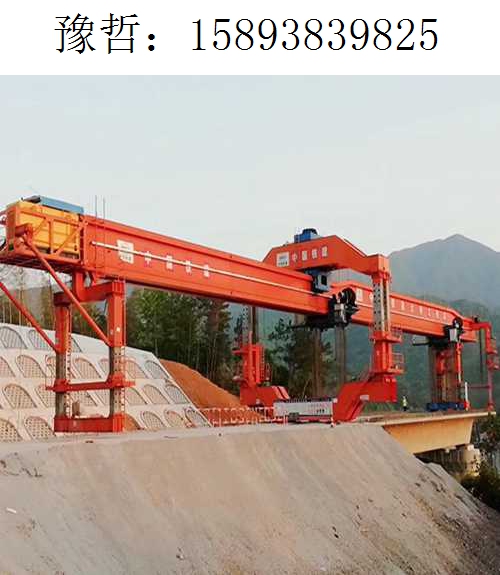
激光雷达的盲区,简单来说,就是它 “看” 不到的区域,这些区域的障碍物或前后车位置,无法被雷达捕捉到,进而可能导致碰撞风险。不同于普通场景的激光雷达,架桥机上的激光雷达需要适配户外复杂环境,还要应对前后车频繁移动、机身结构遮挡等问题,盲区的形成也有着不同的原因,并非偶然出现。
架桥机自身的结构的复杂性,是产生盲区的主要原因之一。架桥机机身庞大,前后车之间存在诸多凸起的结构,比如主梁、支腿、操作平台等,这些部件会直接遮挡激光雷达的探测范围,形成 “视觉盲区”。比如,当前后车距离较近时,前车的支腿或机身侧面,会挡住后车激光雷达的探测路径,导致雷达无法捕捉到前车的准确位置,形成盲区;而当架桥机进行转向、伸缩作业时,机身角度发生变化,激光雷达的探测角度也会随之改变,原本能探测到的区域可能变成盲区,增加碰撞风险。
作业环境的影响也不容忽视。架桥作业多在户外进行,遇到阴雨、大雾、大风等天气时,激光的传播会受到干扰,探测范围缩小,原本能捕捉到的前后车位置,可能因光线折射、空气扰动,变成雷达无法覆盖的盲区。此外,作业现场的杂物、临时搭建的设施,也可能遮挡雷达探测,让前后车的部分区域无法被监测到,进而形成盲区。
激光雷达自身的探测特性,也会导致盲区产生。激光雷达的探测角度和范围是固定的,当前后车处于雷达探测角度的边缘的时,就容易出现探测不到的情况。比如,激光雷达的探测角度偏窄,当后车处于前车的侧后方,且不在雷达探测范围内时,就会形成盲区;还有些激光雷达的探测距离有限,当前后车距离过远,或前车处于雷达探测的死角时,也会出现盲区,无法及时捕捉到前车位置。
另外,操作人员的操作习惯也可能间接扩大盲区影响。比如,激光雷达的安装位置不合理,过于靠近机身,导致探测范围受限;或者在作业过程中,没有及时检查雷达的探测状态,忽视了盲区的存在,进而引发碰撞风险。这些看似微小的疏忽,都可能让盲区成为安全隐患,影响作业安全。
其实,激光雷达的盲区并非无法规避。只要合理调整雷达的安装位置,避开机身结构的遮挡,优化探测角度,扩大探测范围;同时,作业中及时检查雷达的工作状态,根据天气和作业场景调整探测参数,就能有效减少盲区。此外,操作人员在作业时,结合现场实际,留意前后车的位置变化,也能弥补雷达盲区的不足。
激光雷达的盲区看似细小,却关乎架桥作业的安全。深入分析盲区的形成原因,针对性采取应对措施,才能让激光雷达真正发挥 “眼睛” 的作用,防范前后车碰撞风险,保障客运专线架桥作业的安全、高效推进,让每一次作业都能安心无忧。