浙江温州龙门吊厂家 协同赋能:轨道式龙门吊多机协同作业控制技术与实践
来源:河南豫哲路桥工程有限公司 发表日期:2025-12-10
在港口规模化堆场、大型制梁场等重载作业场景中,单台轨道式龙门吊的作业能力已难以匹配高效转运与精准吊装的需求。多机协同作业成为提升整体效能的核心路径,但传统协同模式依赖人工指挥协调,易出现动作不同步、路径冲突、负载失衡等问题,不仅制约作业效率,更潜藏安全隐患。轨道式龙门吊多机协同作业控制,通过融合智能感知、实时通信与协同算法,构建“全局统筹-精准同步-动态避撞”的控制体系,实现多台设备的一体化作业,成为重载作业智能化升级的关键支撑。
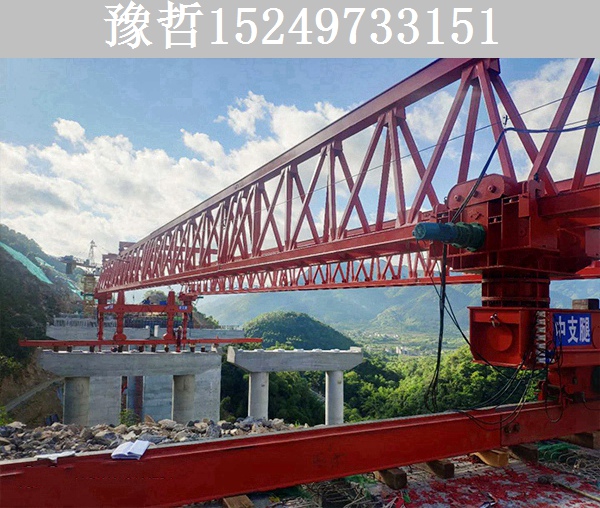
多机协同作业控制的核心,在于实现多设备间的动作同步、负载均衡与路径协同,其技术内核围绕“感知-通信-决策-执行”闭环构建。动作同步是协同控制的基础,尤其在双机或多机抬吊重型构件场景中,需通过高精度同步控制算法确保各设备起升、行走动作的一致性。例如采用主从控制与交叉耦合控制相结合的策略,设定一台设备为主机接收核心指令,从机实时跟踪主机动作,同时通过同步误差补偿器动态修正偏差,使多机升降高差控制在毫米级,避免因受力不均导致的构件损坏或设备故障。在狮子洋通道制梁场的双龙门吊协同吊装中,通过该控制策略实现了168吨箱梁的精准落位,同步精度远超国际标准。
实时通信与动态路径规划是保障多机协同顺畅运行的关键支撑。系统依托5G+UWB融合通信技术,构建低时延、高可靠的信息交互网络,实现多机位置、速度、负载等状态数据的毫秒级传输。基于这些实时数据,协同控制中枢通过4D时空走廊规划算法,为每台设备规划无冲突运行路径,明确各设备的作业区域与通行时序,避免跨设备交叉拥堵。同时,融合激光雷达与毫米波雷达构建360°环境感知网,实时识别作业区域内的人员、障碍物及其他设备,当检测到潜在碰撞风险时,立即触发动态避撞指令,调整设备运行速度或路径。珠海港通过该套路径协同与避撞系统,成功避免了多台大跨度龙门吊的交汇碰撞事故,作业安全性显著提升。
多机协同作业控制的落地应用,大幅提升了重载作业的效率与经济性。在港口集装箱转运场景中,通过协同控制实现多台龙门吊的任务分工与衔接,例如部分设备负责岸桥卸箱转运,部分负责堆场堆码整理,配合智能调度系统实现作业流程的无缝衔接,使单区域作业吞吐量提升30%以上。在制梁场等重型构件吊装场景中,多机协同控制不仅降低了对单台设备的吨位要求,更通过精准的负载均衡控制,减少设备磨损,延长使用寿命,降低运维成本。此外,协同控制体系还可与BIM+GIS数字孪生沙盘结合,提前预演多机作业流程,优化动作序列,进一步提升作业可靠性。未来,随着AI自适应算法与数字孪生技术的深度融合,轨道式龙门吊多机协同作业控制将实现更精准的动态优化与风险预判,为现代化重载作业场景提供更高效、安全的技术解决方案。